探索ROS2Nav2:机器人实现自主导航的最新突破
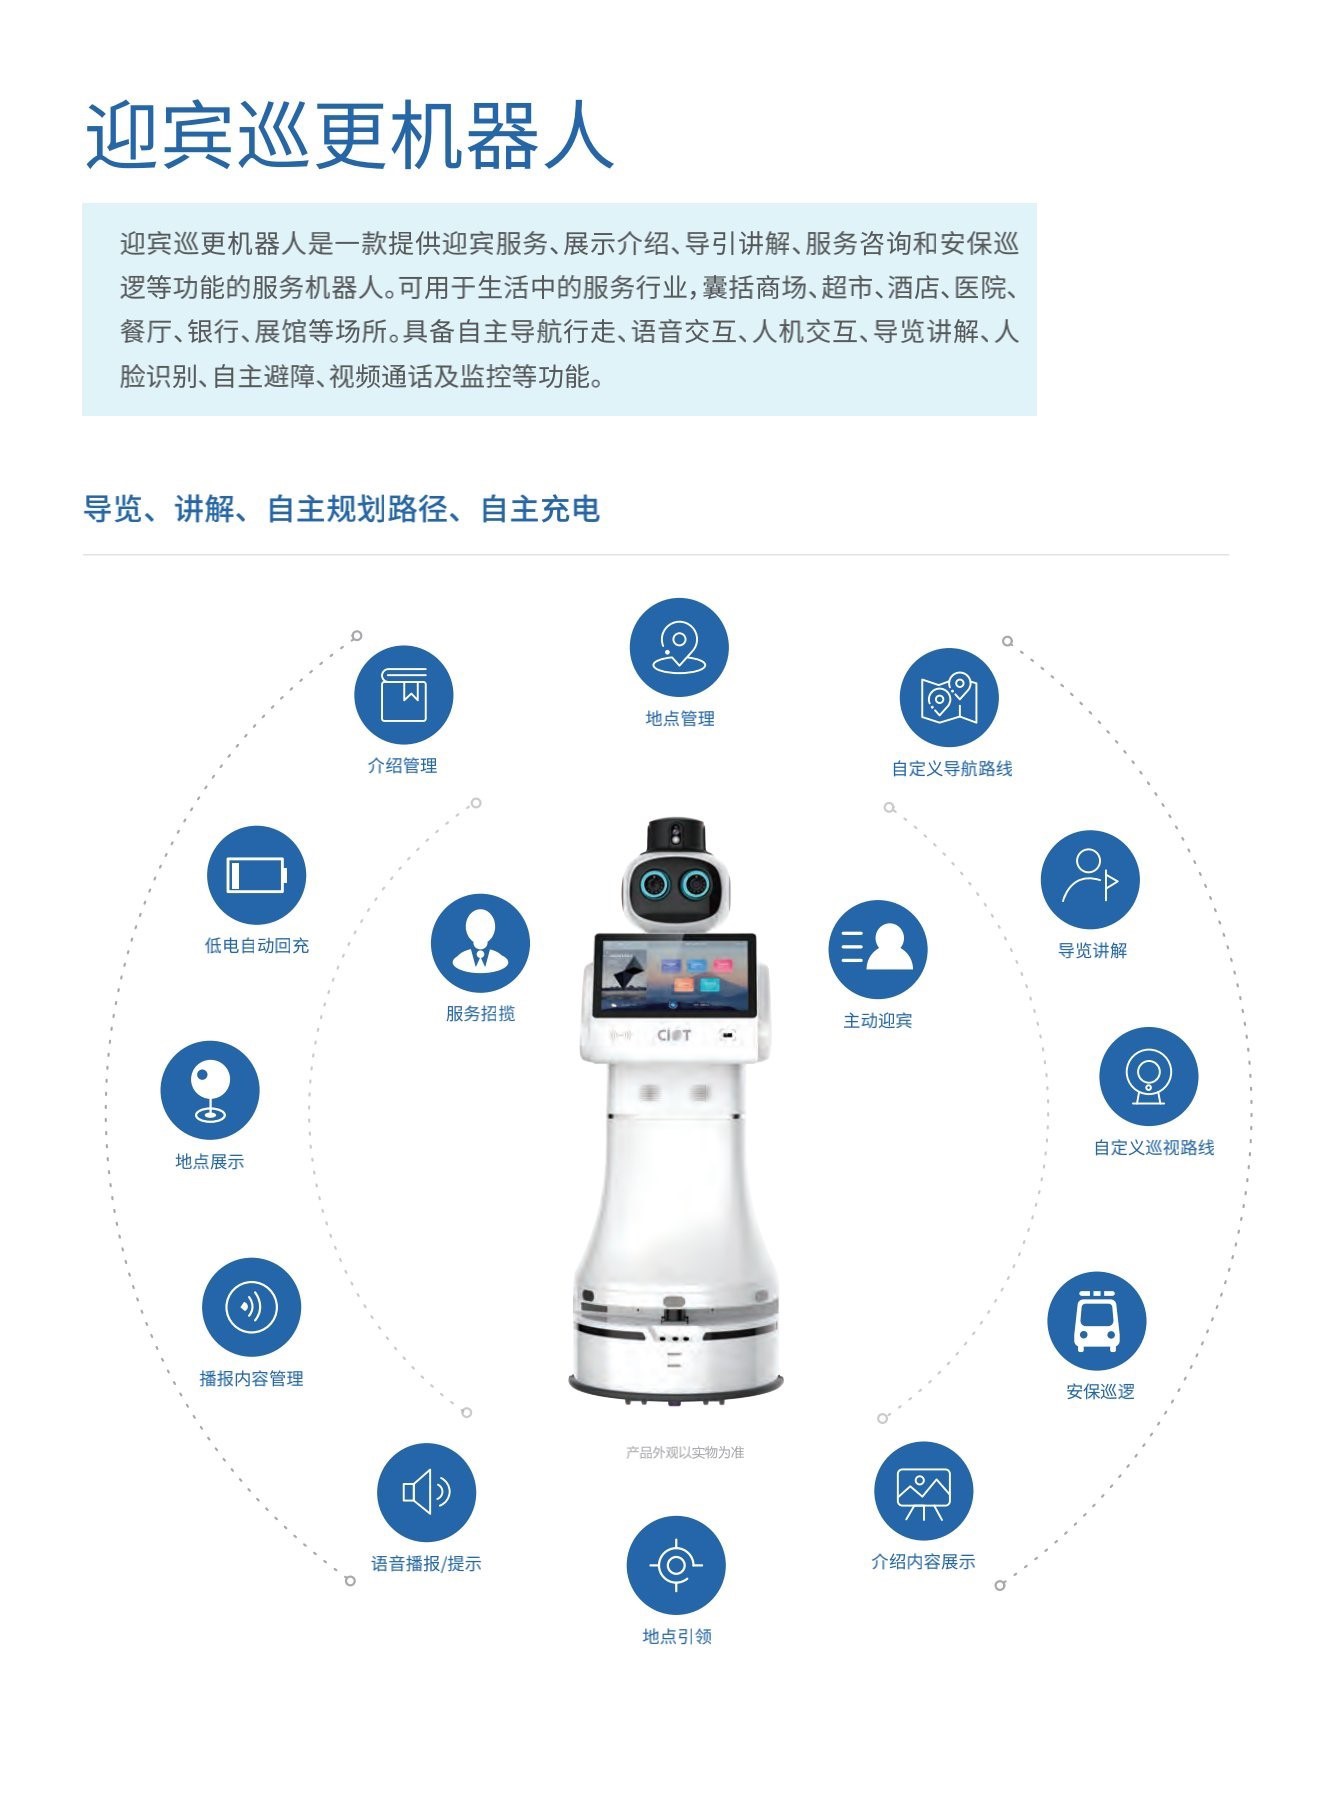
在自动化科技飞速发展的今日,机器人自主导航技术的进步成为了智能设备发展的关键一环。特别是在家庭和工业环境中,机器人通过自主导航系统高效地完成清扫、搬运等任务,便捷性和灵活性大幅提升。其中,ROS2中的Nav2框架作为一套专业的机器人导航解决方案,被广泛应用于各种移动机器人,展现出了强大的功能和灵活性。
Nav2(Navigation2)是一个为机器人提供自主导航能力的软件框架,其基本功能包括定位、路径规划和避障。机器人在启动后,首先利用SLAM(同步定位与地图构建)技术探索周围环境,从而创建精确的地图。这一过程对于清扫机器人来说尤其重要,例如在用户家中首次启动时,机器人必须清晰识别出墙壁、家具等静态障碍物,以便在后续的清扫任务中有效避让。
自主导航的流程类似于我们日常使用地图应用选择目标地点进行导航。起初,机器人需要明确自身位置,这通常通过激光雷达与环境地图相结合实现。Nav2中的定位主要依靠AMCL(自适应蒙特卡罗定位算法),通过建立一个粒子滤波器来确定机器人在地图中的位置。这种方法效率高且准确,能够动态地更新机器人的位置信息。
在完成定位后,Nav2开始进行路径规划。全局规划器根据环境的全局代价地图,计算出从起点到目标点的最佳路径,而路径的生成则依赖于SLAM构建的地图和实时的传感器数据。规划器可以灵活选择合适的算法,如Dijkstra或A*,两者各有优劣:A*算法在大范围应用中算法效率高,适合资源丰富的环境,而Dijkstra算法则能提供精确的全局最优解,非常适合小范围的路径规划。
机器人在执行路径规划时,局部规划器则发挥了重要作用。局部规划器会实时接收传感器数据,以应对环境中可能出现的动态障碍物。例如,当机器人执行清扫任务时,突然出现的宠物或孩子可能会干扰其路径选择。局部规划算法通过不断更新,确保机器人随时能够调整移动方向,成功避开障碍,保持目标路径的有效性。
Nav2框架的灵活性还体现在其能方便地通过行为树组织和管理多种导航算法。行为树作为一种决策机制,能够根据实时数据有效调配各个模块的执行顺序,使得导航过程更加高效和灵活。其下属的控制器服务器和规划器服务器共同协作,确保机器人在遵循全局路径的基础上进行实时调整。
随着技术的不断进步,机器人自主导航的应用场景也在不断扩大。从智能家居到工业物流,成熟的导航系统都可以提高工作效率,降低人力成本。在这一背景下,港口的自动化搬运、仓库的智能库存管理等应用案例逐渐增多,吸引了越来越多的企业和个人用户关注。
未来,随着AI技术的发展,我们预计会看到导航系统的更广泛应用,特别在减少人工干预、提高安全性和准确性方面。此外,更高效的算法和强化学习的应用也将推动机器人在复杂环境下自主导航能力的不断提升。随着自动化技术的普及,我们正朝着一个更智能的未来迈进。
总之,Nav2不仅仅是一个基础的导航框架,而是一个集成了先进算法、传感器融合和实时数据处理的强大工具。它为各类移动机器人提供了高效的自主导航解决方案,引领了未来智能设备的创新发展。
解放周末!用AI写周报又被老板夸了!点击这里,一键生成周报总结,无脑直接抄 → →